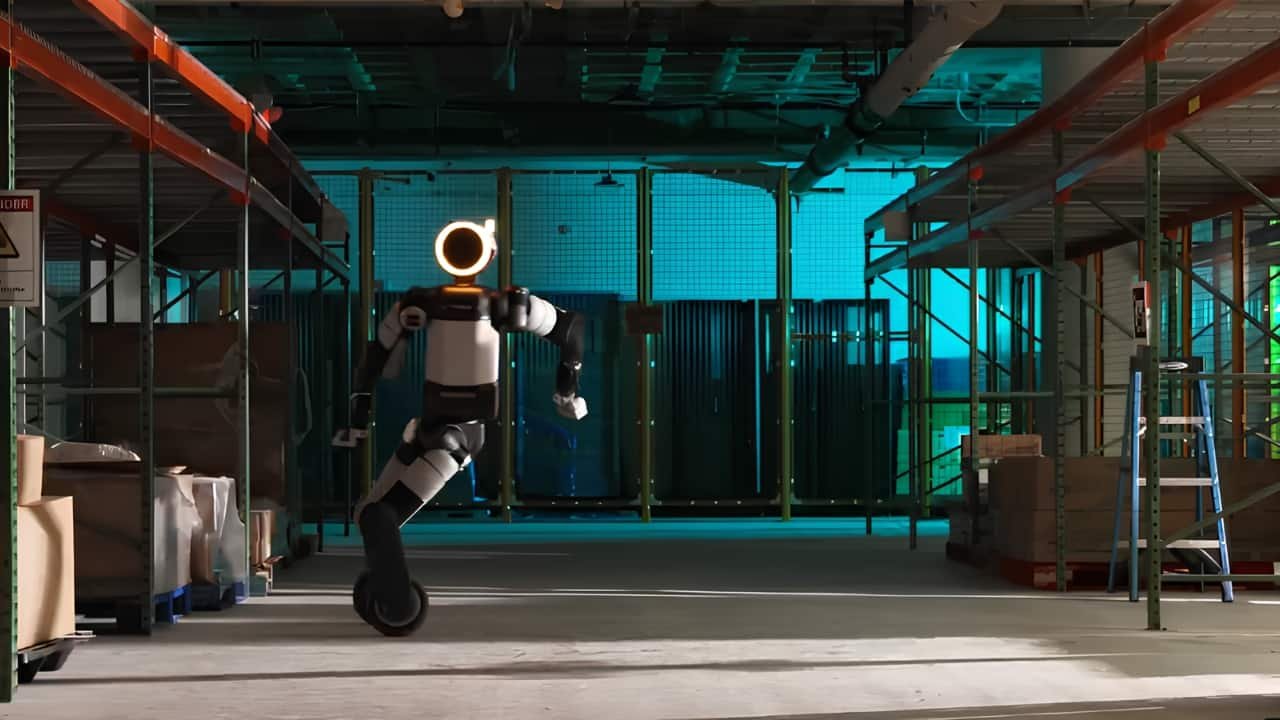
Boston Dynamics ने अपने प्रयोगात्मक Atlas ह्यूमनॉइड रोबोट का एक वीडियो जारी किया है, जिसमें यह पहियों के सहारे 360-degree स्पिनिंग जंप लगाता दिखता है। वीडियो का शीर्षक "Atlas On a Roll" रखा गया है।
कंपनी ने Atlas के एंकल एक्चुएटर्स पर कॉमर्शियल स्कूटर के पहिए लगाए हैं। इस बदलाव के लिए Atlas की मूल संरचना में कोई बड़ा परिवर्तन नहीं करना पड़ा। कंपनी के मुताबिक पहियों का यह बदलाव Atlas के लिए कोई व्यावसायिक अपग्रेड नहीं है।
इंजीनियरों ने पहियों को जोड़कर मोटर और कंट्रोल सिस्टम को उनकी सीमा तक परखा। कंपनी का लक्ष्य वज़न उठाते समय मोटर टॉर्क और गति की जांच करना था। Atlas ने अपनी पहली भौतिक कोशिश में ही स्पिनिंग जंप पूरी कर ली।
Andy Wu के अनुसार इस हरकत को विकसित करने के लिए मानव मोशन-कैप्चर डेटा का इस्तेमाल हुआ। प्रशिक्षित कंट्रोल सिस्टम की मदद से Atlas ने रिकॉर्ड की गई मानव छलांग के पथ का अनुसरण किया। Boston Dynamics ने इन चालों को विकसित करने के लिए रीइन्फोर्समेंट लर्निंग का उपयोग किया।
पहले इंजीनियरों ने Atlas को वर्चुअल सिमुलेशन में प्रशिक्षित किया और फिर उसे भौतिक हार्डवेयर पर उतारा। इसके लिए वर्चुअल मोटर मॉडल को भौतिक एक्चुएटर के व्यवहार से मिलाया गया।
पहियों वाला Atlas साइड में स्लाइड कर सकता है, दिशा बदल सकता है और एक पहिये पर संतुलन भी बना सकता है। यह फर्श से खुद को उठा सकता है और आगे की ओर तेज़ी से बढ़ सकता है।
कंपनी इस पहियों वाले वर्शन को एक रिसर्च टेस्ट प्लेटफॉर्म बता रही है। इस वर्शन से मिले निष्कर्ष मानक दो-पैर वाले Atlas पर भी लागू किए गए हैं।